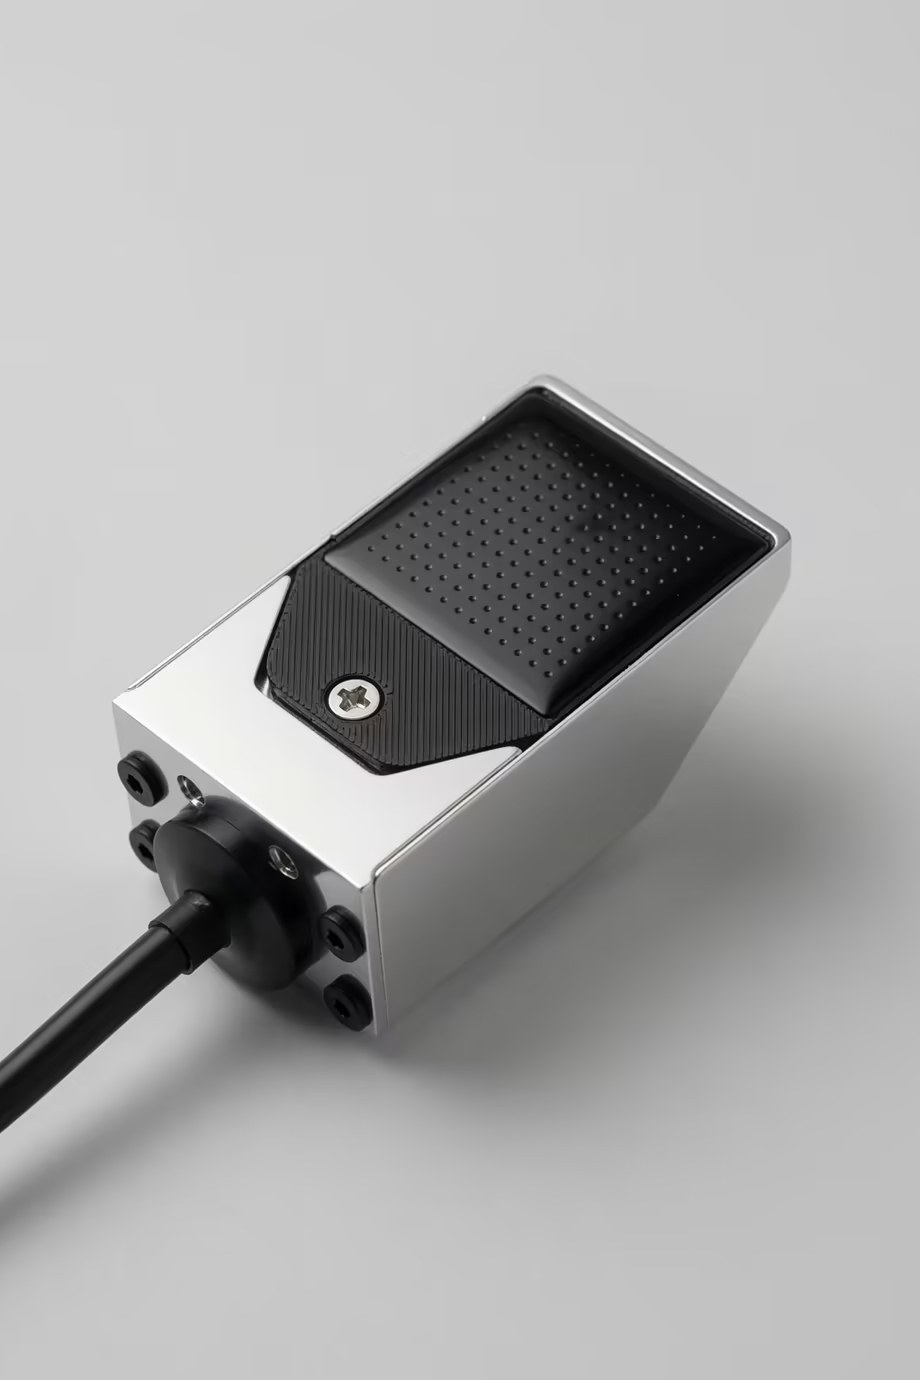
 Flat Sensor
Flat Visuotactile Sensor
An Optical Visuotactile Sensor for Robotic Manipulation and Embodied-AI Data Collection.
Core Capabilities
- Triaxial Force
- 0.1 mm Spatial Resolution
- USB SDK
PRODUCTS
Tactile Sensing and Data Capture Equipment for Robotic Manipulation and Embodied AI Training.
TACTILE SENSING
Visuotactile Sensors for Precise Manipulation and Contact Feedback.
Flat SensorAn Optical Visuotactile Sensor for Robotic Manipulation and Embodied-AI Data Collection.
Core Capabilities
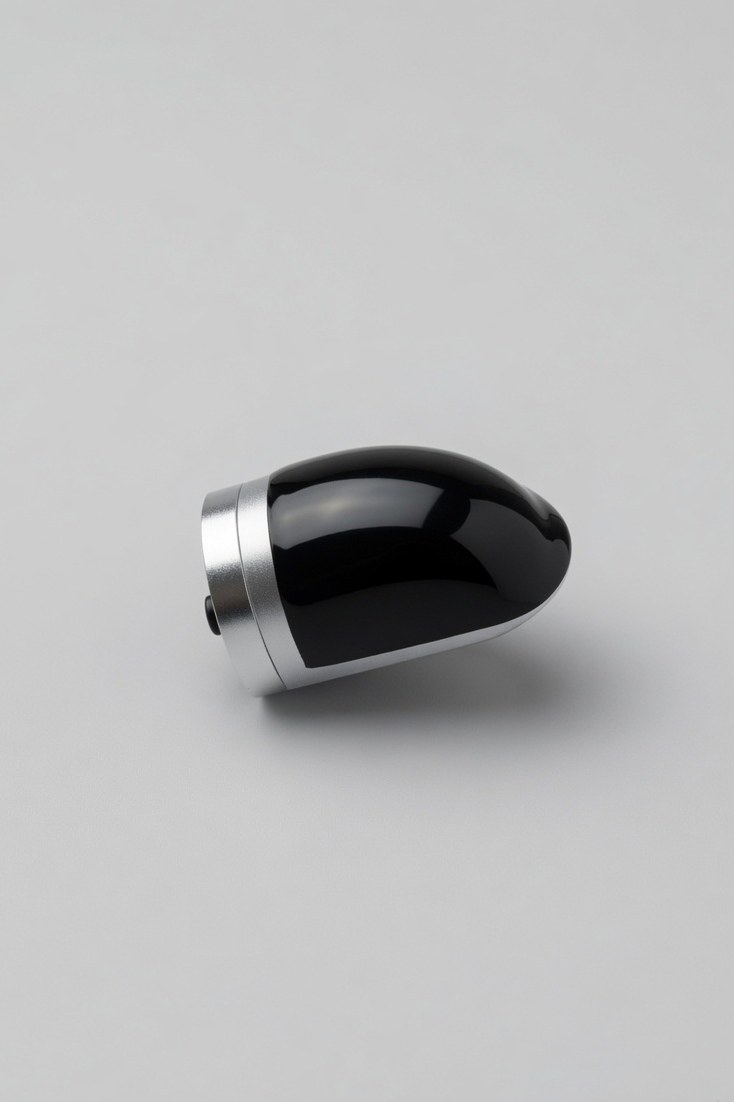 Fingertip
Outputs Real-Time Normal and Shear Contact Forces for Robotic Dexterous Fingertips Through Visuotactile Imaging.
Core Capabilities
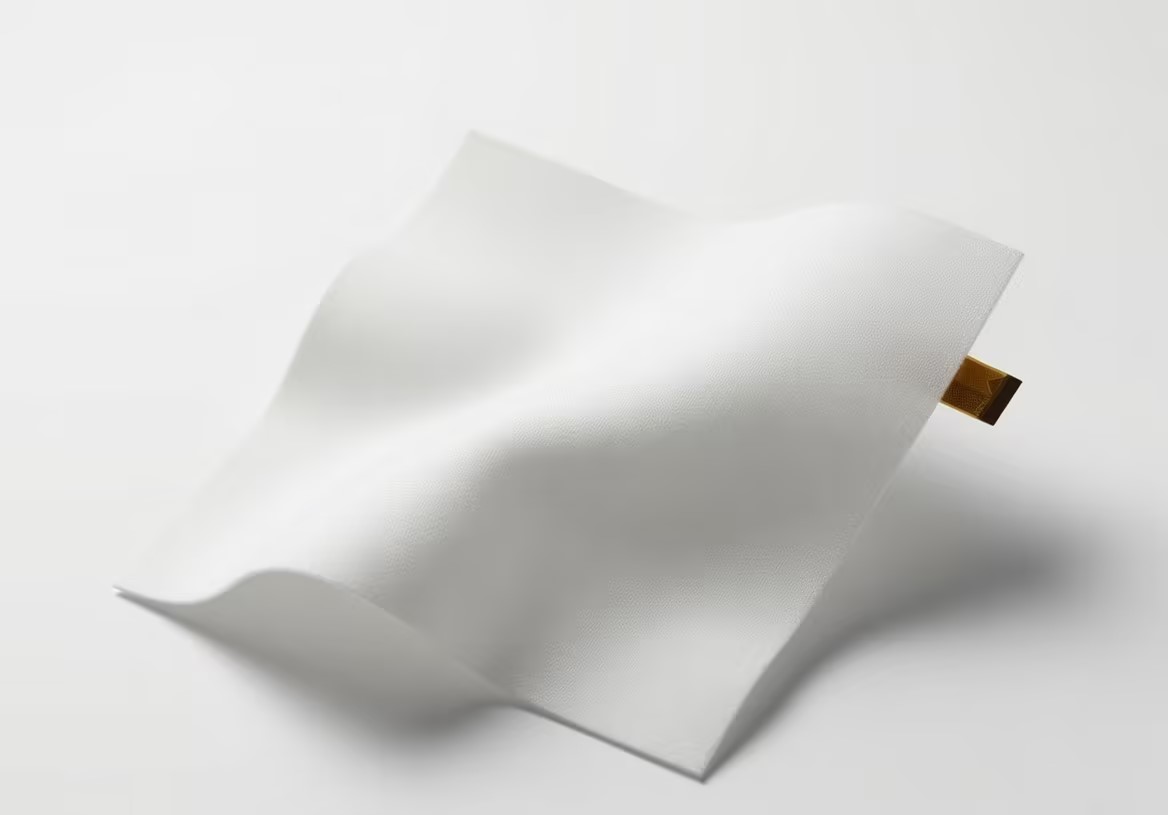 Fabric Sensor
A Non-Wearable Planar Flexible Pressure Sensor for Desktop Touchpads and Large-Area Touch Panels.
Core Capabilities
DATA ACQUISITION
Capture Systems for Demonstrations, Tactile Recording and Embodied AI Training.
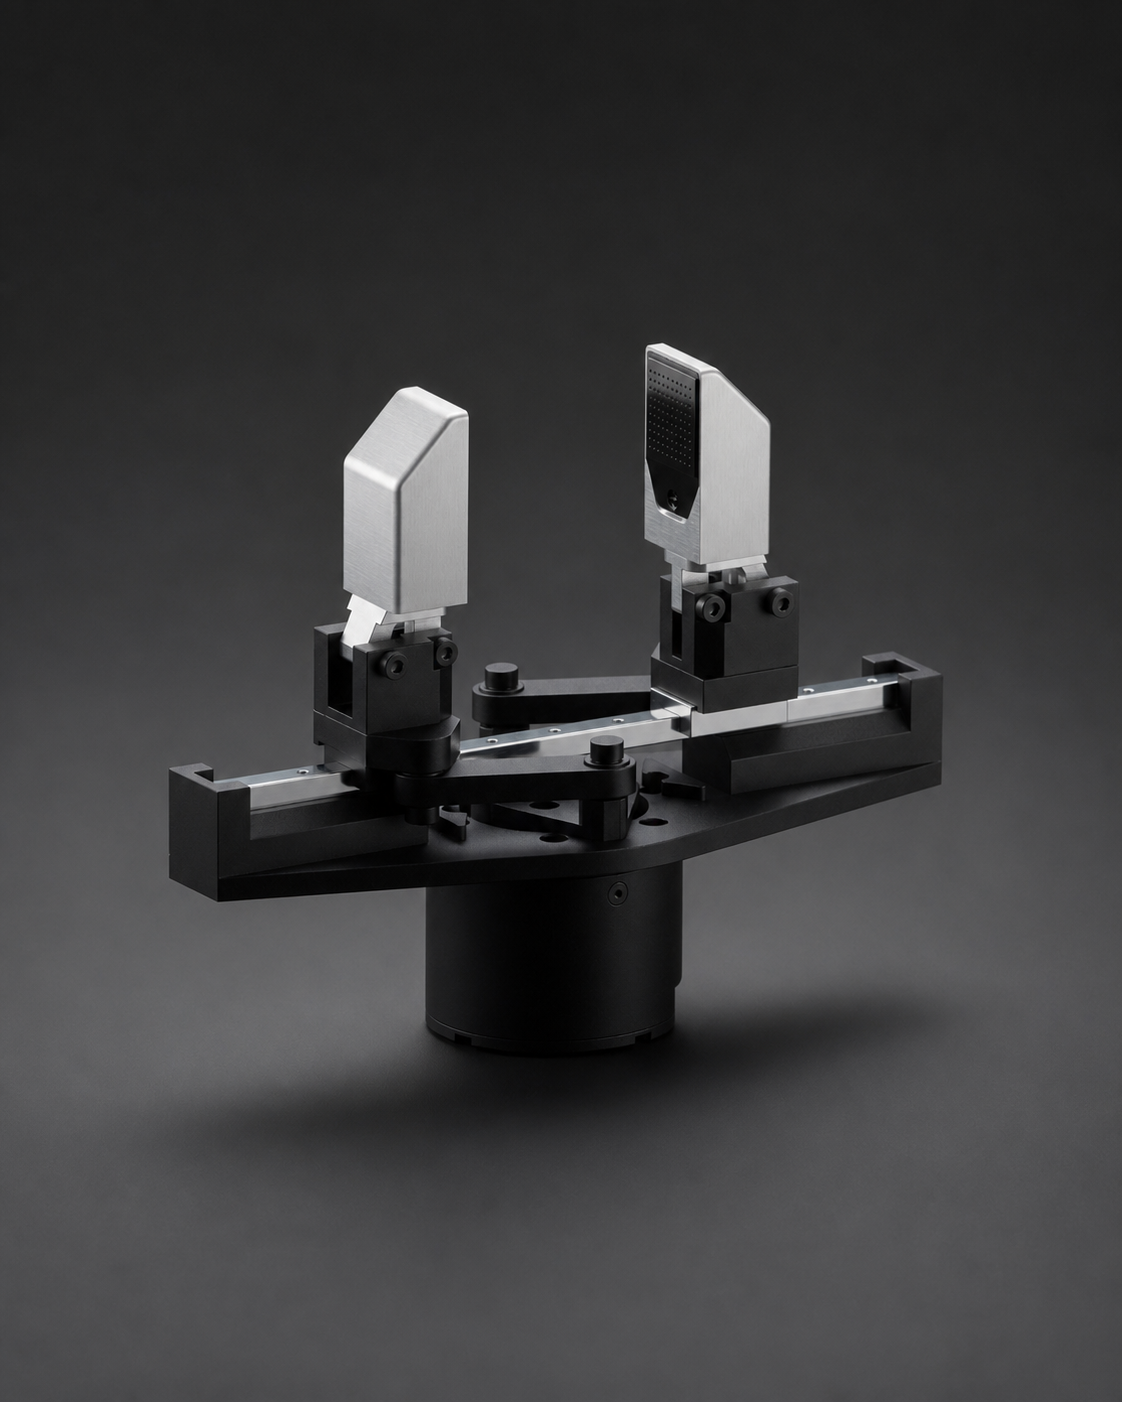 Smart Gripper
An Intelligent End-Effector with Two Visuotactile Sensors and Full Closed-Loop Position, Speed and Force Control.
Core Capabilities
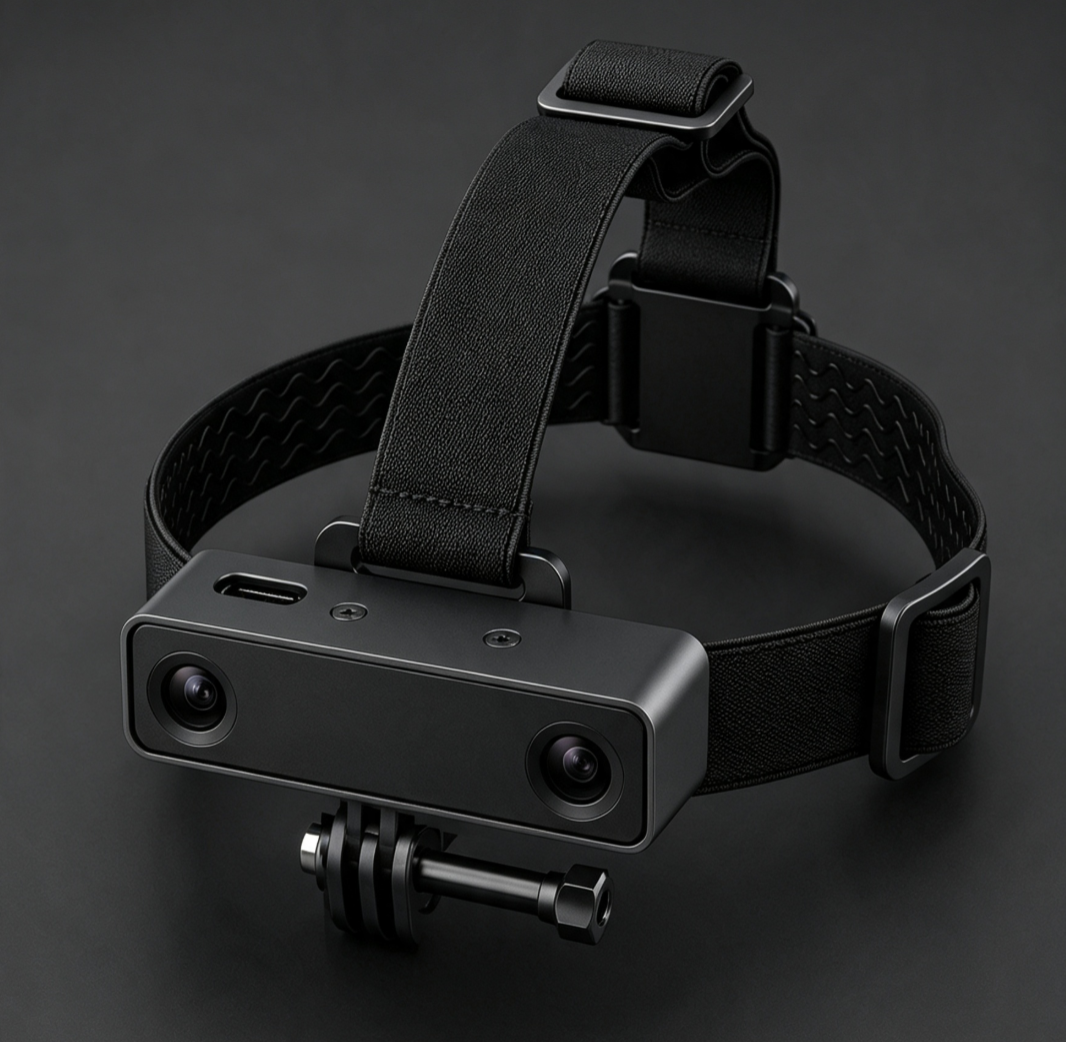 Egocentric Vision
A Head-Mounted Stereo Camera in the EGO Data Acquisition System for Recording Egocentric Vision During Manipulation Demonstrations.
Core Capabilities
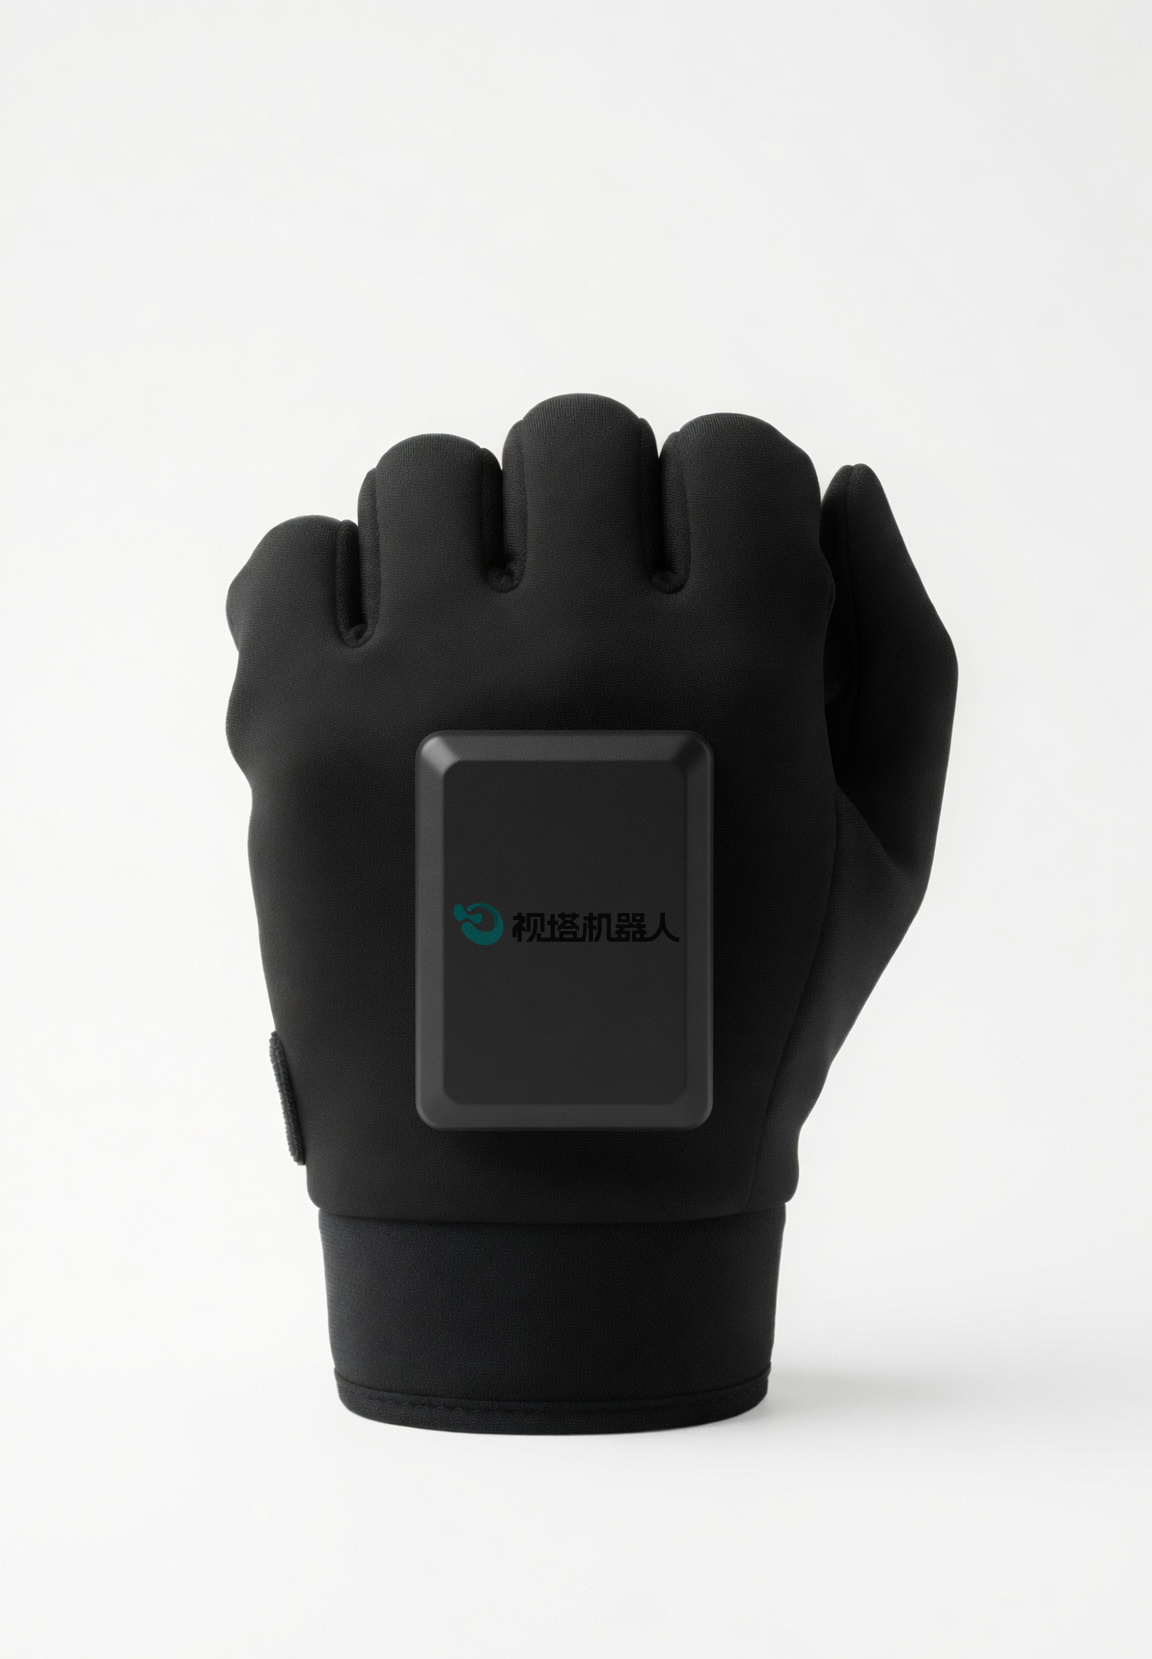 Wearable
A Wearable Glove-Style Flexible Pressure Sensor for Multi-Point Pressure Capture, Slip Feedback and Grasp Adjustment.
Core Capabilities
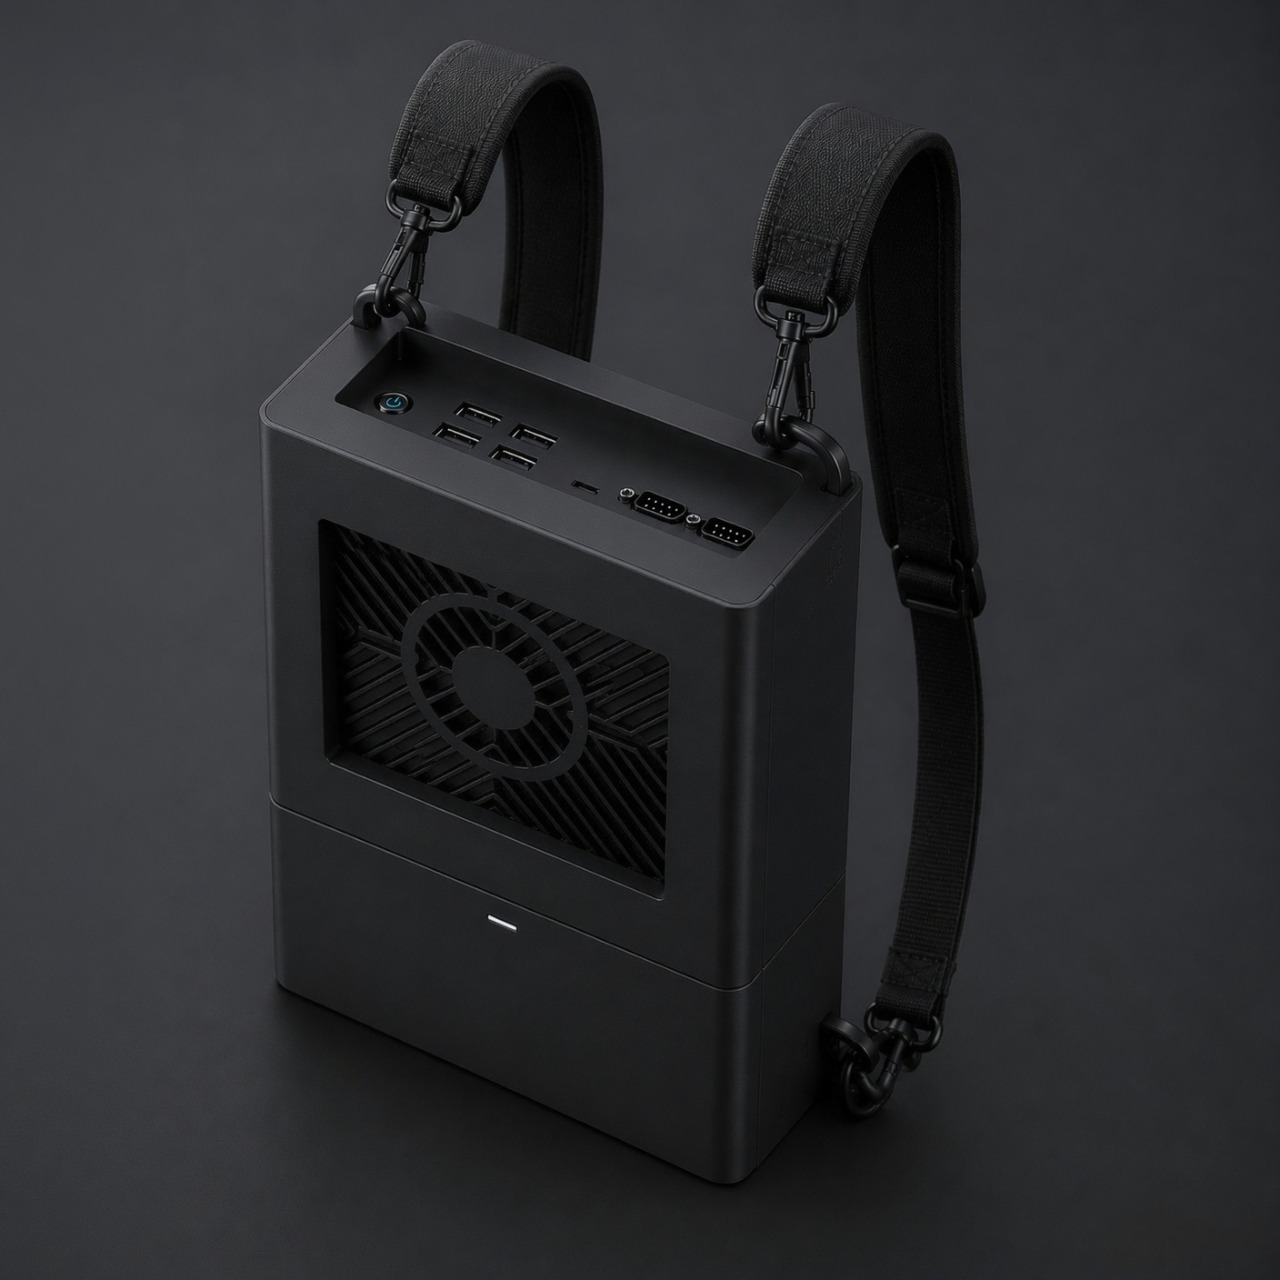 Portable
The Portable UMI Data Acquisition Terminal Integrating Edge Computation, Data Storage and Power.
Core Capabilities
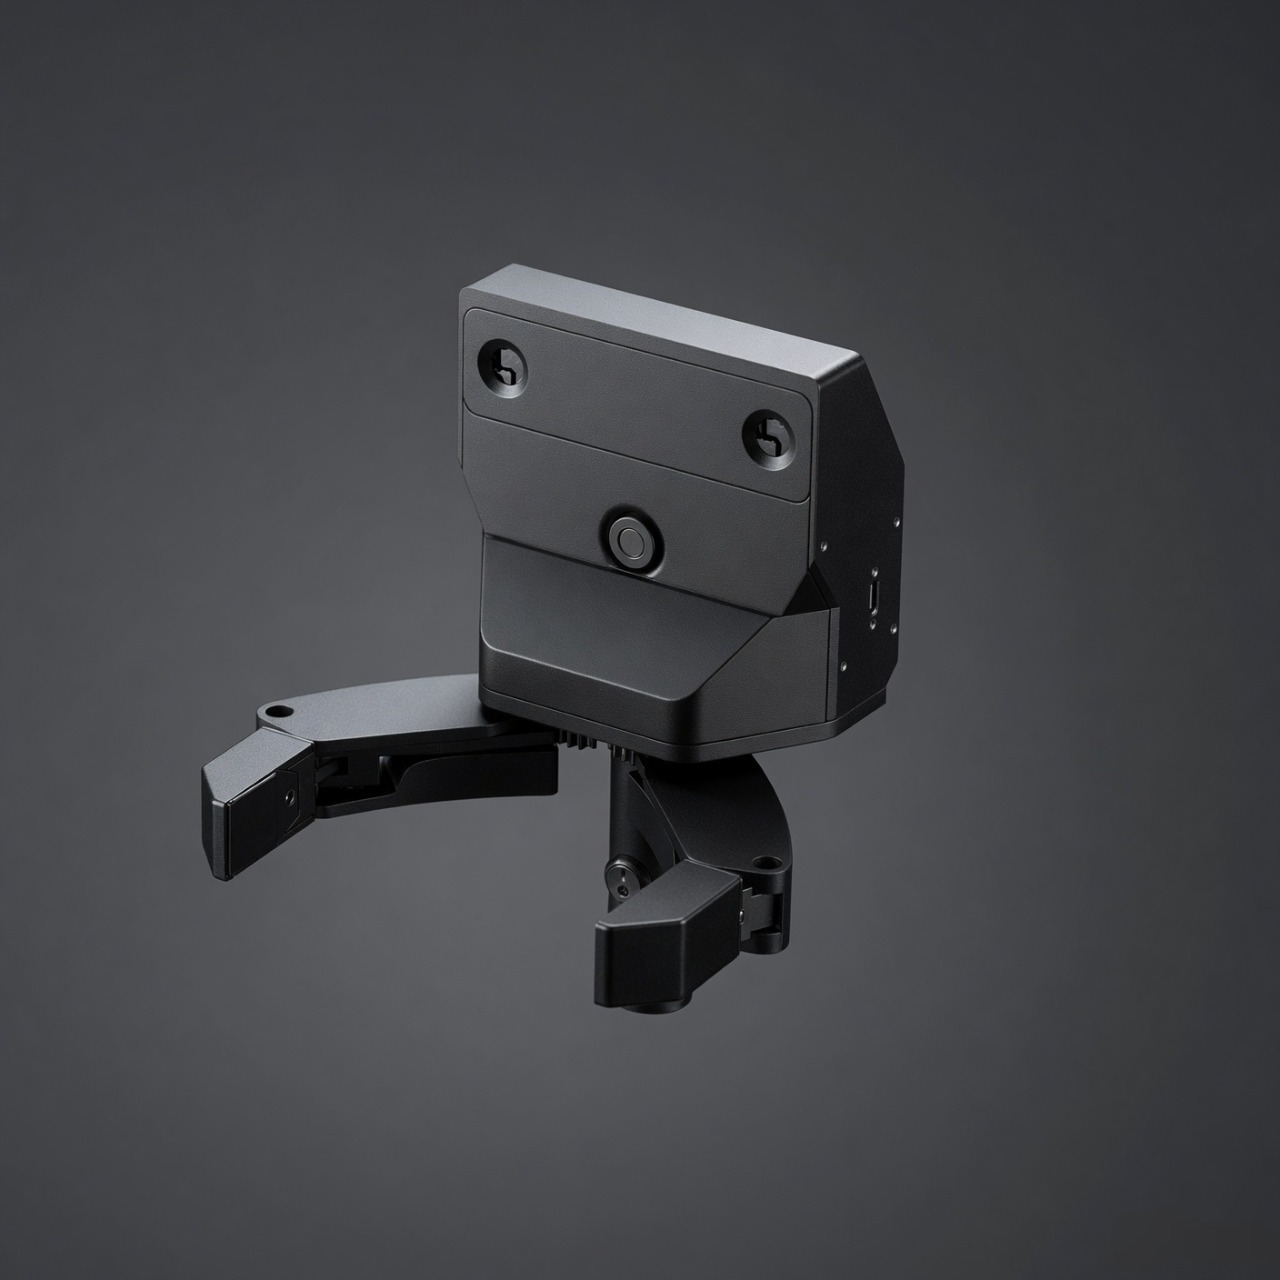 Manipulation Capture
A Handheld Two-Finger UMI Capture Gripper That Synchronizes Vision, Tactile, Pose and Opening-Angle Data During Grasping.
Core Capabilities